Урок. Тема : "Робот-добот"(исследовательская работа)
Предпросмотр материала:
Муниципальное бюджетное общеобразовательное учреждение
“Сергачская средняя общеобразовательная школа № 4”
Нижегородской области
Межрайонная научно-исследовательская конференция обучающихся «Шаг в науку»
Предмет: технология
Направление: техническое
(робототехника)
Принцип работы вакуумного захвата промышленного робота на примере робота-манипулятора "DOBOT MAGICIAN"
учебно-исследовательская работа
Автор: Кузнецов Артем,
обучающийся 7-а класса
Руководитель: Канаева Т.В.,
учитель технологии
г.Сергач
2023
Оглавление
Введение …………………..………………………………………………..3
Глава 1. Виды роботов…………………………………………………….5
Глава 2. Промышленные роботы………………………………………..7
Глава 3. Механический и вакуумный захват………………………….8
Глава 4. Вакуумный принцип захвата на примере робот-манипулятор "DOBOT MAGICIAN"…………………………………………………..10
Заключение ……………………………………………………………….13
Список использованной литературы………………………………….14
Введение
В последнее время тема развития робототехники является наиболее актуальной. В мире современных технологий нас все больше и больше окружает робототехника. В повседневной жизни - в школе, дома мы используем огромное количество технических устройств. Все чаще слышим выражения «Умный дом», «Умная остановка». Впереди очень много интересного, связанного с миром робототехники.
В нашей школе в этом году открыт Центр образования естественнонаучной и технологической направленности «Точка роста», где каждому школьнику предоставлена возможность попробовать себя в различных направлениях и, возможно, определиться с выбором будущей профессии
Актуальность данной темы заключается в том, что на примере робота-манипулятора "DOBOT MAGICIAN" можно дать представление о промышленных роботах и наглядно показать принцип работы вакуумного захвата
Цель исследования:
· изучение работы промышленных роботов с вакуумным захватом на примере робота-манипулятора "DOBOT MAGICIAN’
Задачи:
· узнать информацию о видах роботов;
· проанализировать виды захватов промышленных роботов;
· изучить принцип действия вакуумного захвата на практике
Объект исследования: робототехника
Предмет исследования: робот-манипулятор "DOBOT MAGICIAN"
Методы исследования:
· поиск и изучение различных источников информации;
· наблюдение;
· анализ;
· эксперимент;
· опрос;
Значимость и ценность работы в том, что мы на практике осуществим вакуумный захват с целью наглядного примера действий промышленного робота
Ожидаемый результат:
· выполним перемещение предметов с помощью вакуумного захвата;
Гипотеза: можно ли в процессе изучения робота –манипулятора улучшить представление о принципах работы промышленных роботов?
Глава 1. Виды роботов
Ро́бот в переводе с чешского языка «robot, от robota» — подневольный труд. В современном понимании, робот – это устройство, созданное с целью выполнения заданных операций. Деятельность роботов направлена на облегчение труда человека на производстве посредствам исполнения опасных, рутинных, тяжёлых работ. И человек придумал много разных видов роботов. Среди них:
· Подводные роботы
· Боевые роботы
· Нанороботы
· Роботы-игрушки
· Роботы-хирурги
· Биороботы
· Транспортные роботы
· Бытовые роботы
· Роботы-ученые
· Роботы-артисты
· Медицинские роботы
· Промышленные роботы
Из этого списка понятно, что роботы присутствуют практически во всех сферах деятельности человека.
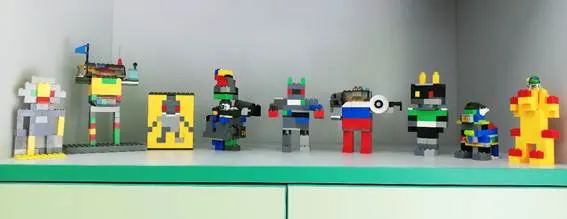
На уроках технологии мы тоже попробовали придумать новые виды роботов и вот что у нас получилось:
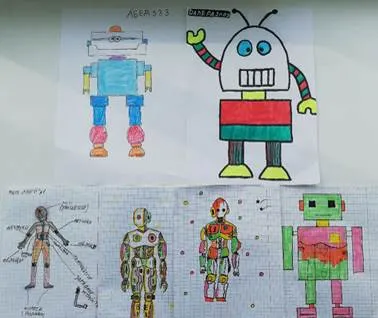
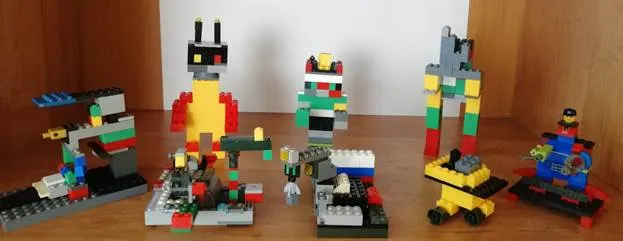
А вот так мы представили, как выглядят промышленные роботы
Глава 2. Промышленные роботы
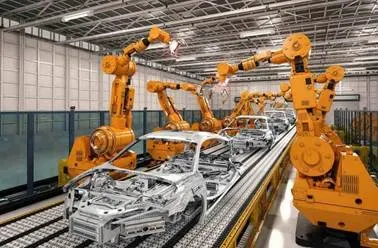
Промы́шленный ро́бот —это автоматическая машина, стационарная или передвижная, состоящая из исполнительного устройства в виде манипулятора, имеющего несколько степеней подвижности, и перепрограммируемого устройства программного управления для выполнения в производственном процессе двигательных и управляющих функций.
Замена человеческого труда на производстве роботизированным механизмом широко распространена по ряду причин. Качество выпускаемой продукции возрастает за счёт исключения ошибок, связанных с «человеческим фактором». Работоспособность 24 часа в сутки, 7 дней в неделю повышает производительность предприятия минимум дважды. Никакие вредные испарения или излучения не становятся помехой в работе.
Однако, есть моменты, когда присутствие и ручное управление человека необходимо
Глава 3. Механический и вакуумный захват
Самый распространенный производственный робот — манипулятор или «роботизированная рука». Рука робота состоит из нескольких сегментов, соединенных снабженными шаговыми двигателями или сервоприводами суставами. А вот захват может быть механическим, вакуумным, магнитным, с эластичными пневматическими или гидравлическими камерами.
Захват — разновидность эффектора, предназначенная для удержания и перемещения деталей. Захват входит в прямой контакт с продуктом, поэтому важно выбрать правильный тип захвата, наиболее подходящий для целевых объектов, который сможет надежно удерживать и не повредить их.
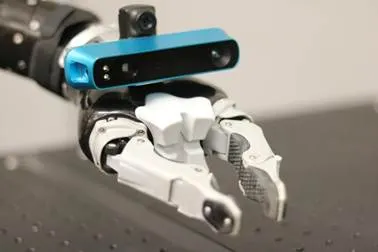
Механический захват
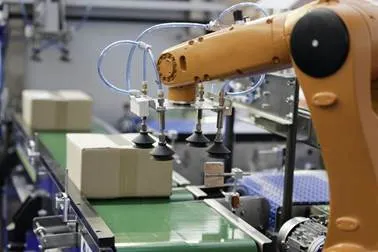
Вакуумный захват
Интересно, а вот лист бумаги как можно перенести?
Глава 4. Вакуумный принцип захвата на примере робот-манипулятор "DOBOT MAGICIAN"
В отличие от механического, вакуумный захват не требует большой точности: достаточно попасть присосом на поверхность захватываемого предмета.
Вакуумный присос - это устройство, служащее для прикрепления к твердым поверхностям посредством создания между собой и ними пониженного давления.
• При этом вакуумный захват способен поднимать груз, даже если тот имеет внушительные размеры, в то время как величина раскрытия механического захвата ограничена.
• Быстро освобождает груз из захвата, что позволяет сэкономить время в процессе погрузки-разгрузки.
• Позволяет избежать механических повреждений, таких как вмятины и царапины, а значит, может захватывать хрупкие материалы.
Вакуумный присос (вакуум-присос, присоска) — это устройство,
служащее для прикрепления к твердым поверхностям посредством
создания между собой и ними пониженного давления.
Мы только начали изучать робота-манипулятора "DOBOT MAGICIAN", но уже стало понятно, что с его помощью можно выполнять достаточно много действий, а также это наглядный пример работы промышленных роботов
Эксперимент 1. Перемещение предметов (управление при помощи пульта управления)
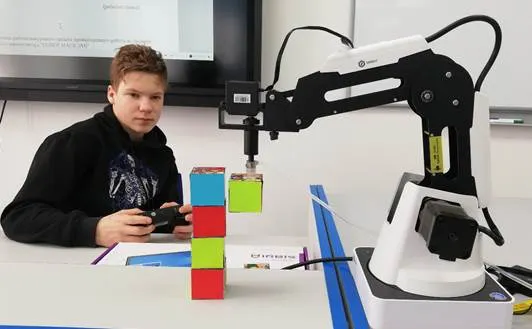
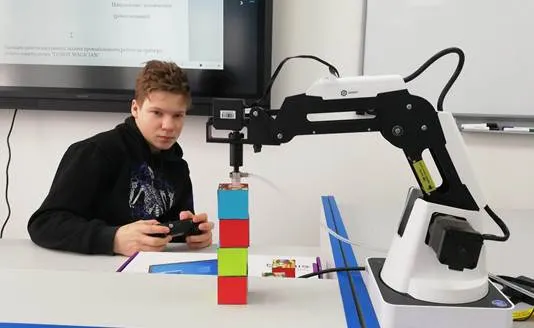
Эксперимент 2. Захват и перенос листа бумаги
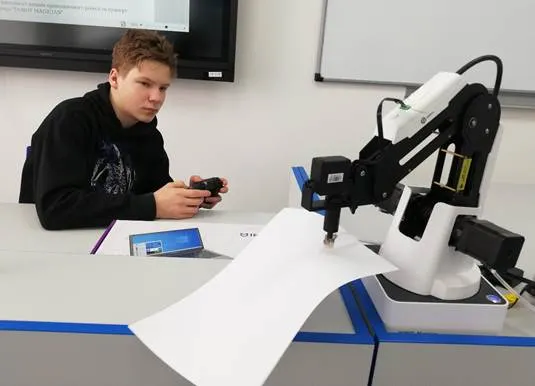
Эксперимент 3. Возможен ли захват предмета через лист бумаги
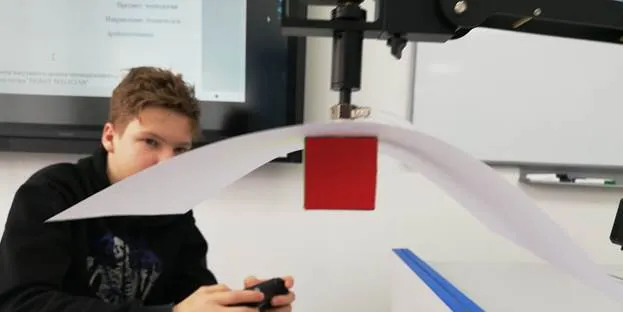
Заключение
Мне кажется, что полученные навыки по робототехнике обязательно пригодятся в жизни.
Я считаю, что цель моего исследования достигнута, а именно, изучил работу промышленных роботов с вакуумным захватом на примере робота-манипулятора "DOBOT MAGICIAN’
Решил поставленные задачи:
· узнал информацию о видах роботов;
· проанализировал виды захватов промышленных роботов;
· изучил принцип действия вакуумного захвата на практике
А также выполнил не только перемещение предметов с помощью вакуумного захвата, но и провел ряд практических экспериментов
Подтвердил гипотезу, о том, что в процессе изучения робота –манипулятора улучшили представления о принципах работы промышленных роботов
Список использованной литературы
1. Википедия
2. Методическое пособие "DOBOT MAGICIAN’
Урок. Тема : "Робот-добот"(исследовательская работа)


Найдите подходящий для Вас курс

В каталоге 7 982 курса по разным направлениям
Другие материалы


Вам будут интересны эти курсы:
- Курс повышения квалификации «Методика написания учебной и научно-исследовательской работы в школе (доклад, реферат, эссе, статья) в процессе реализации метапредметных задач ФГОС ОО»
- Курс повышения квалификации «Организация маркетинга в туризме»
- Курс повышения квалификации «Основы туризма и гостеприимства»
- Курс повышения квалификации «Специфика преподавания конституционного права с учетом реализации ФГОС»
- Курс повышения квалификации «Страхование и актуарные расчеты»
- Курс повышения квалификации «Технология и организация кухонь народов мира: особенности и традиции»
- Курс повышения квалификации «Учебная деятельность по предметной области «Черчение»: основы предмета и реализация обучения в условиях ФГОС»
- Курс повышения квалификации «Финансы: управление структурой капитала»
- Курс профессиональной переподготовки «Технический контроль и техническая подготовка сварочного процесса»
- Курс профессиональной переподготовки «Управление персоналом и оформление трудовых отношений»
- Курс профессиональной переподготовки «Черчение: теория и методика преподавания в образовательной организации»